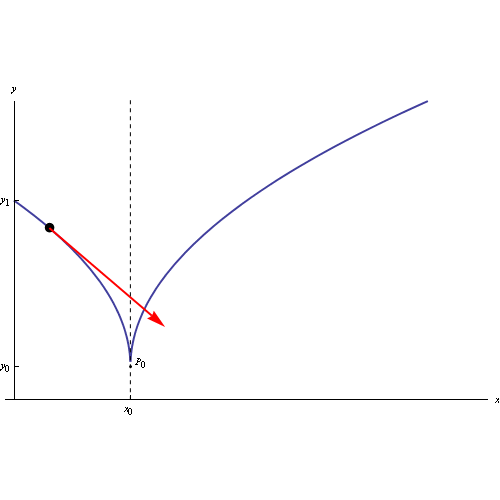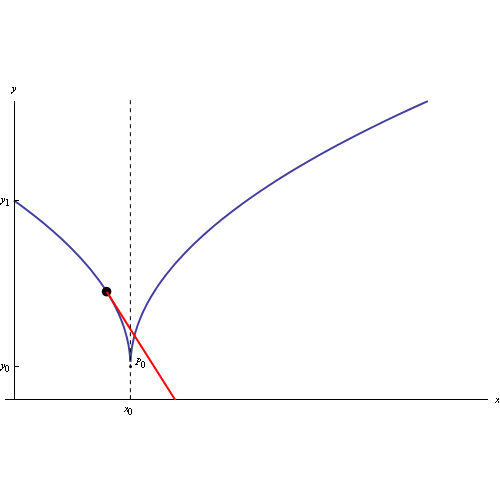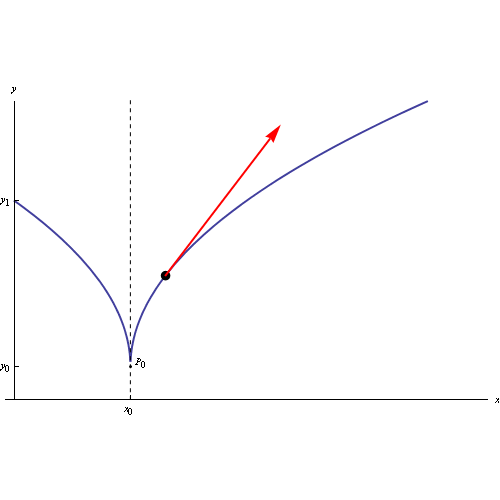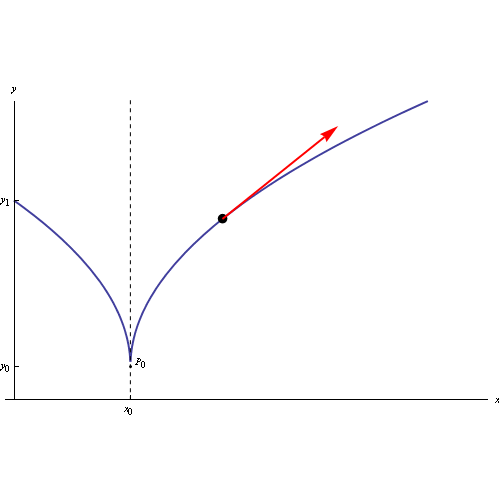
Da un punto di vista cinematico una curva regolare è una traiettoria dello spazio fisico R³ percorsa in tutti i modi possibili (i.e. con tutte le velocità possibili). Infatti, comunque prendiamo due rappresentazioni equivalentix(t) e x*(t) di una curva regolare Γ, si ha:
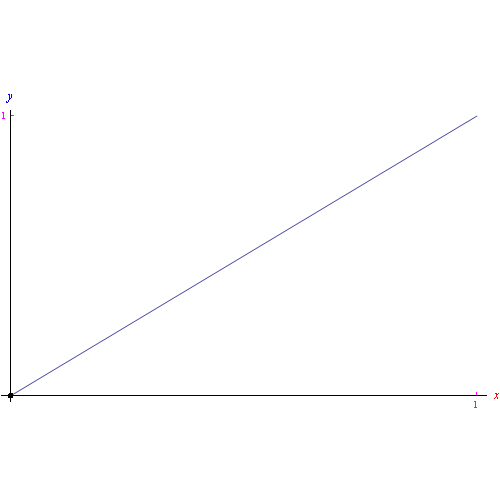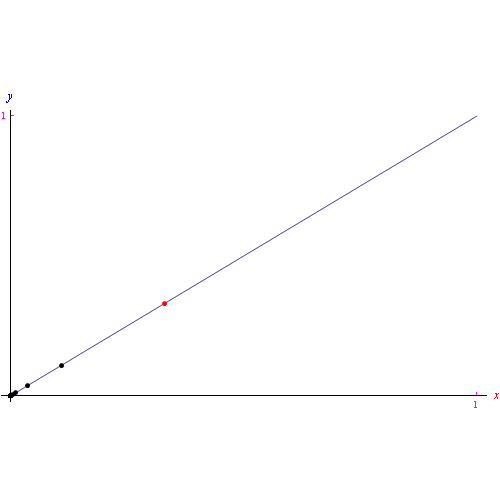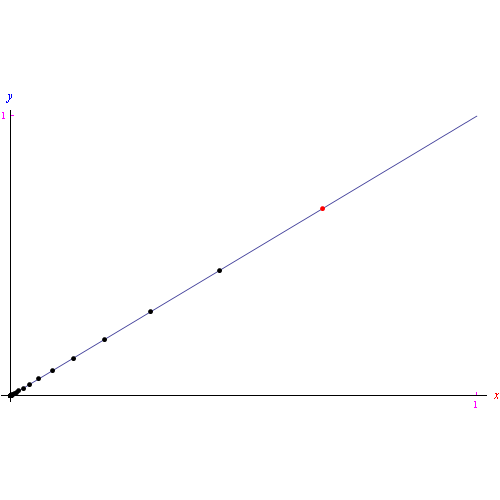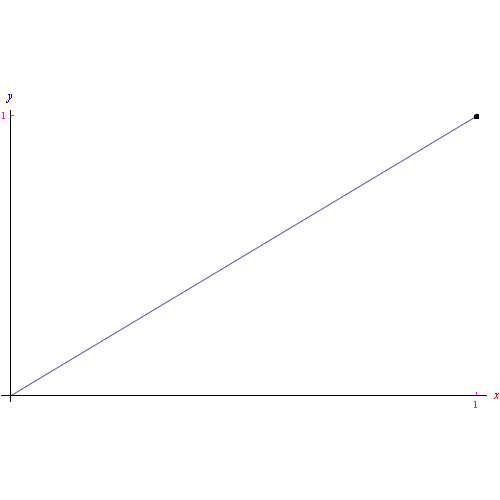
definiscono le velocità vettoriali di due punti materiali P1 e P2 che descrivono la stessa traiettoria Γ con leggi orarie diverse. Il punto P1:
mentre le coordinate cartesiane x,y,z del punto P2 seguono le leggi orarie:
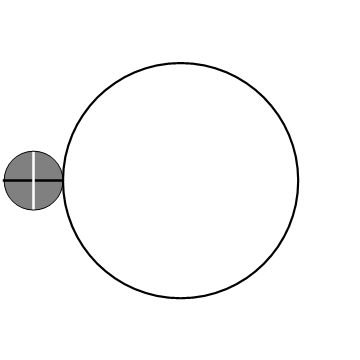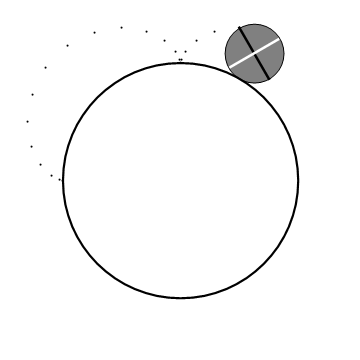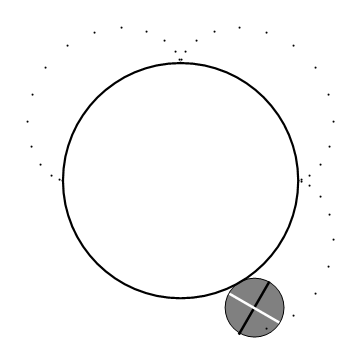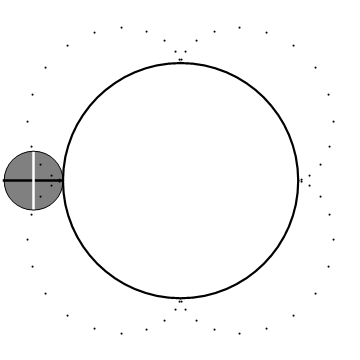
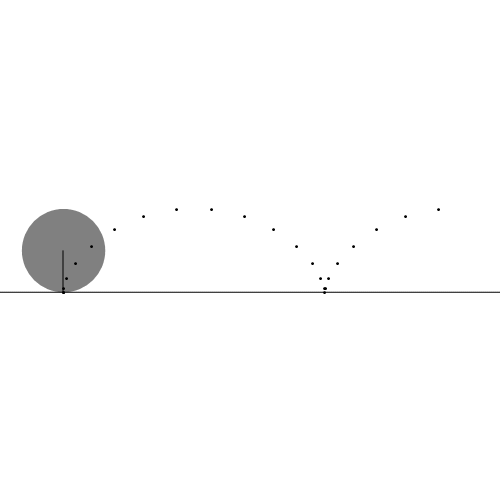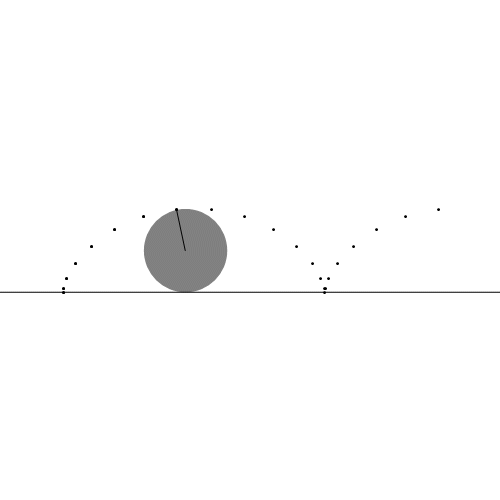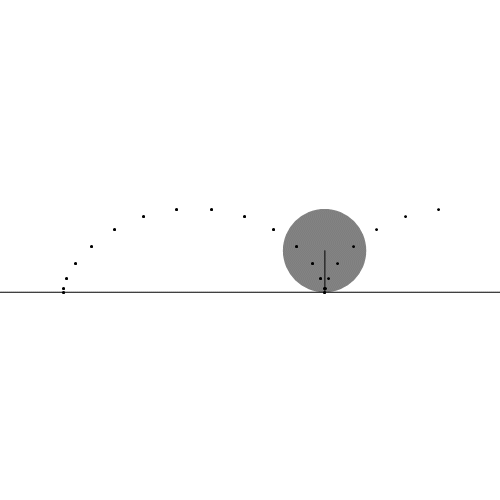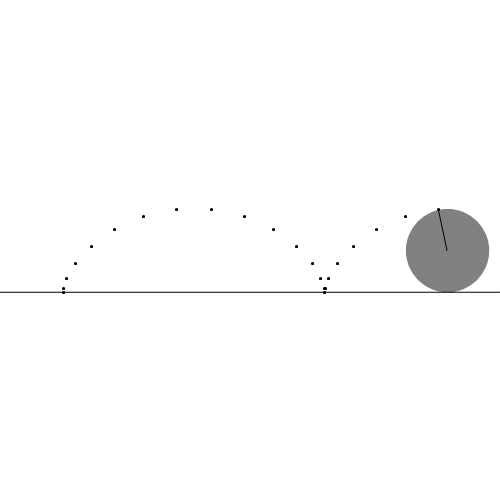
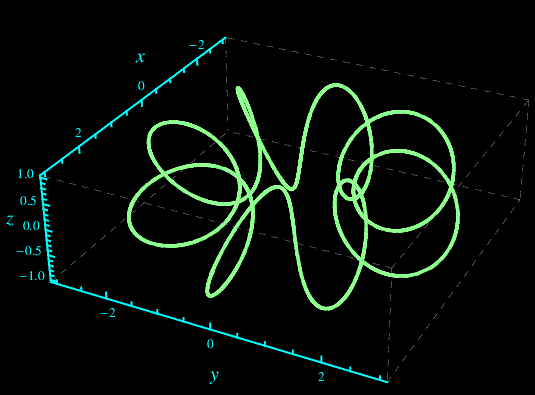
Fig. 1. Traiettoria di un punto materiale le cui equazioni finite del moto sono x=b(2+cosωt)cosωt,y=b(2+cosωt)sinωt,z=sinωt, per t variabile in [0,π] e b=1, ω=8s^-1
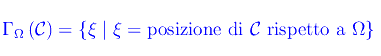
Nel post precedente abbiamo stabilito che per un assegnato corpo C, un osservatore Ω è in grado di costruire un insieme non vuoto
ovvero l'insieme delle posizioni di C in funzione del tempo t:
Per esplicitare tale dipendenza funzionale, è innanzitutto necessario definire lo "spazio ambiente" in cui si muove C. In Meccanica Classica si assume come ambiente del moto lo spazio euclideo 3-dimensionale E3 che noi identifichiamo semplicemente con lo spazio vettoriale euclideo R³. L'osservatore Ω verrà rappresentato da un riferimento cartesiano ortogonale K(Oxyz) che definisce un sistema di riferimento noto come terna solidale a Ω.
Per fissare le idee consideriamo il caso più semplice in cui C è un punto materiale P. Quindi:
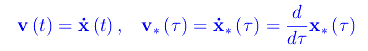


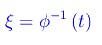
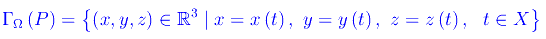

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
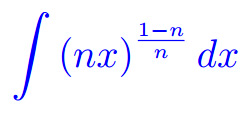 Eserciziario sugli integrali
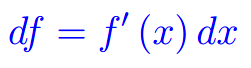 Differenziabilità
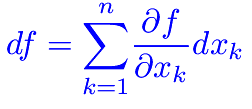 Differenziabilità (2)
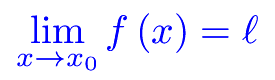 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico