Studiare il moto di una particella vincolata a muoversi lungo l'asse x, secondo la legge oraria:
dove i coefficienti hanno le appropriate unità di misura in modo che t si misuri in secondi e x in centimetri.
Soluzione
Studiare il moto assegnato equivale ad eseguire uno studio di funzione (della x(t)). Insieme di definizione
La funzione è definita per t>-1, ma a noi interessa la sua restrizione all'intervallo [0,+oo), poiché assumiamo tacitamente t=0 come istante iniziale. Intersezione con gli assi
Asse delle ordinate:
A(0,2) è, dunque, il punto di intersezione del diagramma orario x=x(t) con l'asse delle ordinate o ciò che è lo stesso, x=2 è l'ascissa della particella a t=0.
Asse delle ascisse:
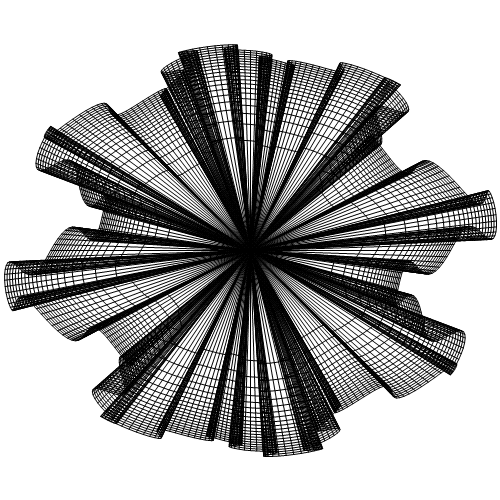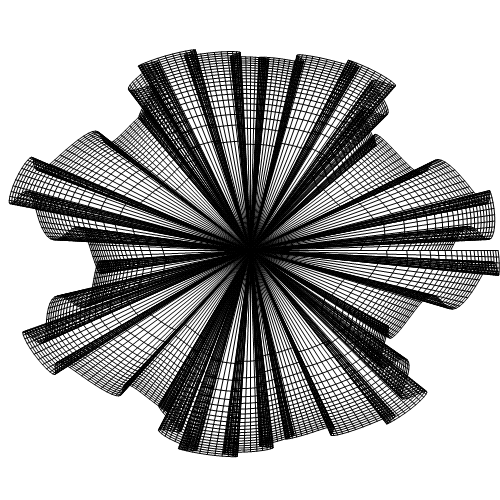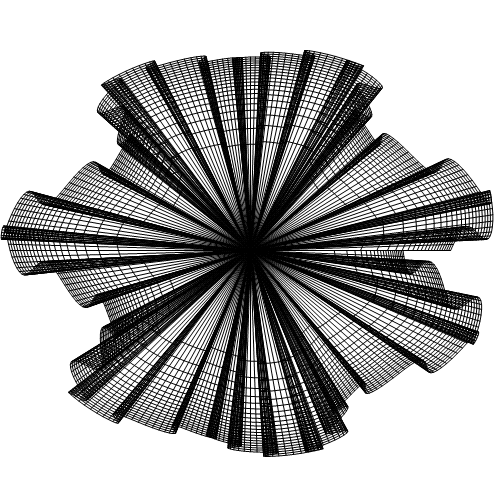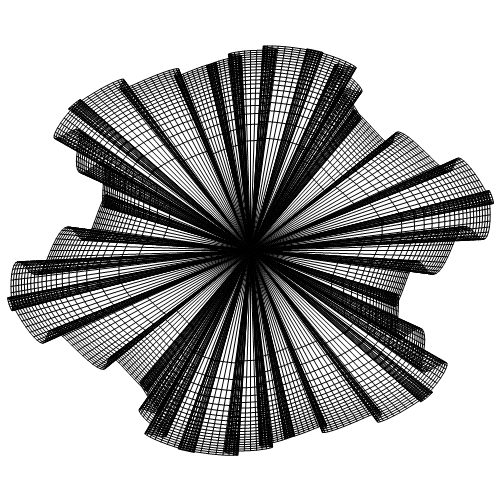
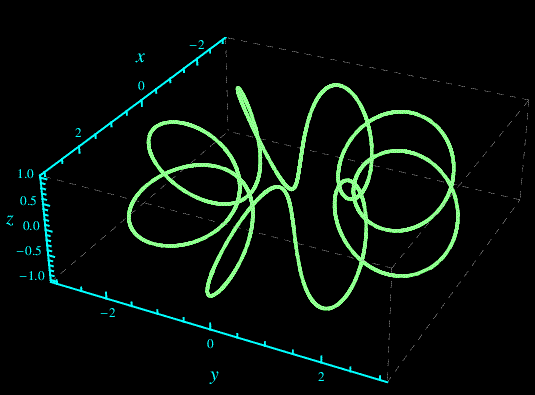
Fig. 1. Traiettoria di un punto materiale le cui equazioni finite del moto sono x=b(2+cosωt)cosωt,y=b(2+cosωt)sinωt,z=sinωt, per t variabile in [0,π] e b=1, ω=8s^-1
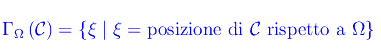
Nel post precedente abbiamo stabilito che per un assegnato corpo C, un osservatore Ω è in grado di costruire un insieme non vuoto
ovvero l'insieme delle posizioni di C in funzione del tempo t:
Per esplicitare tale dipendenza funzionale, è innanzitutto necessario definire lo "spazio ambiente" in cui si muove C. In Meccanica Classica si assume come ambiente del moto lo spazio euclideo 3-dimensionale E3 che noi identifichiamo semplicemente con lo spazio vettoriale euclideo R³. L'osservatore Ω verrà rappresentato da un riferimento cartesiano ortogonale K(Oxyz) che definisce un sistema di riferimento noto come terna solidale a Ω.
Per fissare le idee consideriamo il caso più semplice in cui C è un punto materiale P. Quindi:


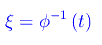
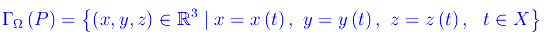

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
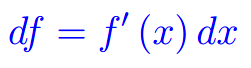 Differenziabilità
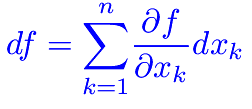 Differenziabilità (2)
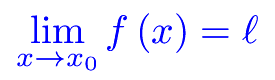 Esercizi sui limiti
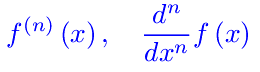 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
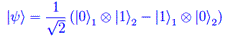 Entanglement quantistico
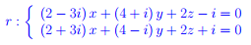 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico