Due o più corpi che collidono sono coinvolti in ciò che in fisica si chiama processo d'urto. Un tale processo viene studiato nel paradigma della meccanica dei sistemi di punti materiali, in quanto nei casi significativi i corpi collidenti sono assimilabili a punti materiali. Ne consegue che lo studio di un processo d'urto richiede la conoscenza delle forze interne e delle forze esterne agenti sul sistema, in conseguenza dell'urto medesimo.
Tuttavia l'applicazione dei principi di conservazione stabiliti nei numeri precedenti (quantità di moto, momento della quantità di moto, energia meccanica) consente di ricavare un'informazione sufficiente sugli effetti meccanici di un processo d'urto. Si ricordi che le citate leggi di conservazione sono principi primi, nel senso che conservano la propria validità al di fuori del paradigma newtoniano. In altre parole, sono applicabili nella meccanica relativistica e nella meccanica quantistica.
Ciò premesso, in un qualunque processo d'urto le forze interne scambiate tra i corpi collidenti, raggiungono una intensità molto elevata per un intervallo di tempo estremamente breve (durata dell'urto). Ci si aspetta, dunque, un notevole valore dell'impulso delle predette forze. Per essere più precisi, consideriamo un urto tra due corpi rappresentati rispettivamente dai punti materiali P1 e P2. Denotiamo con f(t) la forza interna (dovuta all'urto) agente su uno dei punti, ad esempio, P1. Per il principio di azione e reazione, su P2 agisce la forza -f(t). Il modulo della forza interna è una funzione f(t) diversa da zero solo in un limitato intervallo [t1,t2] che esprime la durata dell'impulso. Un andamento tipico di tale funzione è riportato in fig. 1, dove è graficata la funzione F(t) ovvero il modulo della risultante delle forze esterne. È chiaro che con quest'ultima locuzione ci riferiamo a tutte e sole le forze indipendenti dall'urto, quali ad esempio, la gravità e l'attrito.
Dalla fig. 1 vediamo che l'area del rettangoloide di base [t1,t2] relativo alla funzione f(t) è molto più grande dell'area del rettangoloide relativo alla funzione F(t). Cioè
Ricordiamo che un tale integrale è l'impulso della forza nell'intervallo t2-t1. Ne segue che l'impulso delle forze esterne è trascurabile rispetto a quello delle forze interne. Per avere un'idea dell'ordine di grandezza delle forze interne, osserviamo che nell'urto di due sferette di acciaio di raggio 1 cm che collidono con una velocità relativa di 10m/s , la durata dell'urto è dell'ordine di 7·10^-4s , mentre fmax è di circa 10^6 N .
La disuguaglianza scritta sopra ci consente di trascurare l'impulso delle forze esterne. Siamo giunti, quindi, a una prima ed importante conclusione: i punti materiali coinvolti in un qualunque processo d'urto, compongono un sistema meccanico non soggetto a forze esterne. Ciò è vitale per l'applicazione del principio di conservazione della quantità di moto e del momento della quantità di moto. Precisamente, con ovvio significato dei simboli:
La modellizzazione di un sistema meccanico attraverso un punto materiale è utile nei seguenti casi:
le dimensioni lineari del sistema sono trascurabili rispetto alle traiettorie seguite;
le caratteristiche del moto sono indipendenti dalle predette dimensioni (anche se queste ultime non sono trascurabili), per cui possiamo ritenere concentrata tutta la massa del sistema in un punto.
Esistono peraltro sistemi meccanici per i quali non sono verificati i casi 1 e 2. Ad esempio, consideriamo una sfera S che compie un moto di rotazione attorno a un suo asse. Tale moto ha senso solo per un corpo esteso, per cui non è possibile schematizzare S attraverso un punto materiale. Più precisamente, la riduzione di S a un punto (ad esempio, il suo centro) porterebbe alla conclusione assurda secondo cui S è in quiete.
In molti casi, tuttavia, è possibile schematizzare il sistema meccanico in istudio, in un insieme di punti materiali. Si pensi, ad esempio, all'esplosione di un proiettile. Tale procerso può essere interpretato come la frammentazione di un corpo esteso in più parti, ciascuna della quale è modellizzabile attraverso un punto materiale. Tutto ciò ci consente di estendere il paradigma sviluppato in precedenza, ai cosiddetti sistemi di punti materiali
Ciò premesso, sussiste la seguente definizione:
Definizione Assegnato un sistema di punti materiali, si dice configurazione del sistema, il numero di coordinate necessarie per determinare univocamente la posizione dei suoi punti. Una locuzione alternativa è numero di gradi di libertà del sistema.
Ad esempio, per un sistema costituito da n punti materiali che possono occupare una qualunque posizione nello spazio ordinario, il numero di gradi di libertà è 3n.
Lo studio del moto del sistema si riconduce a quello del moto di n punti materiali. Dobbiamo perciò distinguere le forze esterne, cioè quelle dovute a campi di forza agenti sul sistema, dalle forze interne dovute all'interazione reciproca dei singoli punti materiali.
Modeling a mechanical system through a material point is useful in the following cases:
the linear dimensions of the system are negligible with respect to the trajectories followed;
the characteristics of the motion are independent of the aforesaid dimensions (even if the latter are not negligible), so we can consider the whole mass of the system concentrated in one point.
However, there are mechanical systems for which cases 1 and 2 are not verified. For example, we consider a sphere S that performs a rotational motion around its axis. This motion makes sense only for an extended body, so it is not possible to schematize S through a material point. More precisely, the reduction of S to a point (for example, its center) would lead to the absurd conclusion that S is at rest.
In many cases, however, it is possible to schematize the mechanical system in the studio, in a set of material points. Think, for example, of the explosion of a bullet. This process can be interpreted as the fragmentation of a body extended into several parts, each of which can be modeled through a material point. All this allows us to extend the paradigm developed previously, to the so-called systems of material points
Definition Given a system of material points, it is said system configuration , the number of coordinates needed to uniquely determine the position of its points. An alternative term is number of degrees of freedom of the system.
For example, for a system consisting of n material points that can occupy any position in ordinary space, the number of degrees of freedom is 3n.
The study of the motion of the system can be traced back to that of the motion of n material points. We must therefore distinguish external forces , that is, those due to force fields acting on the system, from internal forces due to the mutual interaction of the single material points.



 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
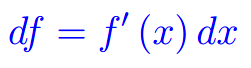 Differenziabilità
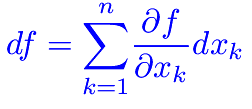 Differenziabilità (2)
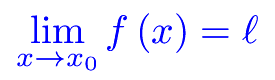 Esercizi sui limiti
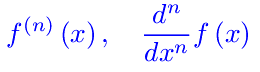 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico