Definiamo la passività per i sistemi dinamici, rappresentati in forma di stato
dove f:Rn×Rp -> Rn è localmente Lipschitz, h:Rn×Rp -> Rn è continua, f(0,0)=0 e h(0,0)=0. Il sistema ha lo stesso numero di ingressi e uscite. Il sistema si dice passivo rispetto ad una funzione di alimentazione s(t)=uTy se l'energia assorbita in un qualsiasi intervallo di tempo [0,t] è maggiore o uguale dell'incremento dell'energia accumulata dal sistema nello stesso intervallo di tempo. Tale definizione è mutuata dalla teoria dei circuiti: in una rete elettrica composta da resistori, induttanze e condensatori l'energia accumulata nei condensatori e negli induttori è inferiore o, al più, uguale all'energia fornita dai generatori. Detta energia è pari all'integrale sul periodo considerato del prodotto fra la tensione applicata e la corrente erogata. Se si definisce la tensione come ingresso e la corrente come uscita (o viceversa) si può dire che la rete elettrica (ovvero l'inpedenza equivalente) è passiva rispetto all'alimentazione s(t)=v(t)i(t). Il concetto di passività può essere esteso ad una rete multiporte se si applica ad ogni porta la definizione di ingresso e uscita vista. In tal caso la funzione di alimentazione è il prodotto scalare del vettore degli ingressi per il vettore delle uscite.
Astraendo dalla natura fisica del sistema si può definire passivo un sistema per cui (altro…)
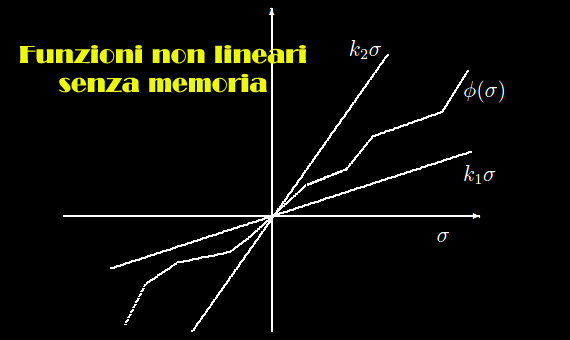
Fig. 1. Nonlinearità statica monodimensionale delimitata da un settore.
La teoria della passività fornisce utili strumenti nello studio dei sistemi nonlineari legando la teoria di Lyapunov e la stabilità L2. Il principale risultato di questa teoria è il teorema che afferma che la connessione in retroazione di due sistemi passivi è a sua volta passiva. Questa è una importante generalizzazione del fatto che una connessione in retroazione di due sistemi lineari stabili è ancora stabile se il guadagno di anello è minore di uno, o la fase complessiva minore di 180 gradi.
***
Si consideri una funzione nonlineare scalare senza memoria y=φ(u) dove φ:R->R rappresenta il legame ingresso uscita di un sistema statico. Si può definire il prodotto fra l'ingresso e l'uscita come la potenza assorbita dal sistema. Si può pensare, come esempio, ad un resistore in cui l'ingresso sia la corrente iniettata i e l'uscita la tensione v=Ri che si stabilisce ai suoi capi. Il prodotto ingresso-uscita è la potenza assorbita dal resistore: v·i=Ri². Se il prodotto ingresso-uscita è positivo, come nel caso del resistore, il sistema si dice essere passivo.
Si può fornire una interpretazione geometrica alla proprietà di passività: la curva che rappresenta la funzione φ deve essere nel I e III quadrante; ad esempio la nonlinearità rappresentata in Figura 1 è passiva. Si può dire, quindi, che una funzione φ è passiva, se
Può essere interessante estendere il concetto di passività a sistemi multiporte, y=φ(u) dove φ:Rp -> Rp. In questo caso, considerando il prodotto scalare uTy, la funzione si dice passiva se uTy >= 0.
Nel caso in cui il prodotto uTy=0 il sistema si dice senza perdite. Un esempio di sistema senza perdite è il trasformatore ideale in cui, dette rispettivamente v1=u1 e i1=y1 la tensione e la corrente al primario e v2=u2 e i2=y2 la tensione e la corrente al secondario si ha (applicando la convenzione dell'utilizzatore ad entrambe le porte): v1i1+v2i2=0 o, equivalentemente uTy=0.
Se uTy > 0 per ogni u non nullo la funzione si dice input strictly passive, perchè la passività è stretta nel senso che uTy=0 solo se u=0. Nel caso scalare questo implica che la curva non tocca l'asse delle ascisse, ad eccezione dell'origine. In maniera analoga la funzione si definisce output strictly passive se
uTy > 0 per ogni y non nullo, ovvero la passività è stretta nel senso che uTy=0 solo se y=0 e nel caso scalare questo implica che la curva tocca l'asse delle ordinate esclusivamente nell'origine [1]



 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
 Differenziabilità (2)
 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico