Criterio del cerchio. Loop transformation
giovedì, Agosto 6th, 2020
Criterio del cerchio
Il criterio del cerchio consente di studiare la stabilità assoluta utilizzando solamente il diagramma di Nyquist di G(jω). Dato il diagramma possono essere determinati facilmente i settori ammissibili per i quali l'origine è assolutamente stabile. Si mostrerà solo il caso in cui la funzione non lineare appartiene al settore [0,+oo) in quanto è sempre possibile riportarsi a questo caso operando delle opportune trasformazioni, come descritte nel prossimo paragrafo. Si analizzerà prima il caso del settore [0,k], valutando in seguito come varia il risultato facendo tendere k ad infinito.
Loop transformation
Si vuole mostrare che è sempre possibile, tramite opportune trasformazioni, ricondursi allo studio delle nonlinearità appartenti al settore [0,+oo), potendo così limitarsi allo studio delle proprietà dei sistemi passivi.
Si consideri il sistema di Figura 1 con ΣLTI descritto dalla funzione di trasferimento G(σ) e con φ appartenente a Φ[k1,k2]. Si effettuino le trasformazioni descritte nella Figura 2 che vengono indicate come loop transformation [1].


Si ottiene un nuovo sistema a ciclo chiuso, rappresentato in Figura 5 che si dimostra essere equivalente allo schema di partenza.

(altro…)



 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
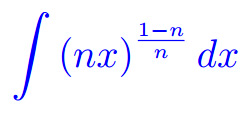 Eserciziario sugli integrali
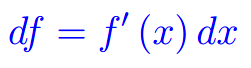 Differenziabilità
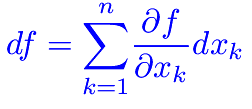 Differenziabilità (2)
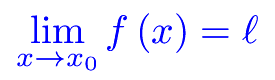 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico