Il criterio del cerchio non può essere applicato a funzioni di trasferimento con poli nell'origine, poiché si riferisce solo a funzioni strettamente reali positive. Un'altra condizione sufficiente per la stabilità assoluta può essere ottenuta modificando l'anello di controllo come mostrato in Figura 1 (in alto).
Con un opportuno moltiplicatore M(s) si ha che il blocco M-1(s)φ appartiene al settore [0,+oo). Il moltiplicatore di Popov è M(s)=1+qs.
Applicando il criterio
Per poter applicare il teorema del piccolo guadagno occorre che la nonlinearità appartenga al settore [-r2,r2]; pertanto, ponendo r2=k/2, occorre effettuare le loop trasformation di Figura 1 che permettono di passare dal settore Φ[0,k] al settore Φ[-k/2,k/2].
Sotto queste ipotesi si vede che la condizione ||H1(s)||oo·r2 < 1 si può riscrivere
che, valutata per s=jω, diventa:
con
Si è ottenuta quindi una condizione sufficiente per la stabilità assoluta individuando nel piano di Nyquist una regione cui deve appartenere il diagramma di G(jω): il soddisfacimento della (1) equivale a dire che



 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
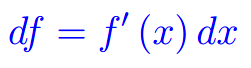 Differenziabilità
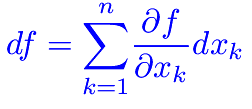 Differenziabilità (2)
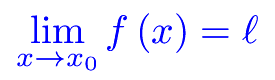 Esercizi sui limiti
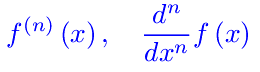 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
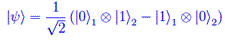 Entanglement quantistico
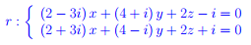 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
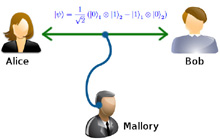 Entanglement Quantistico