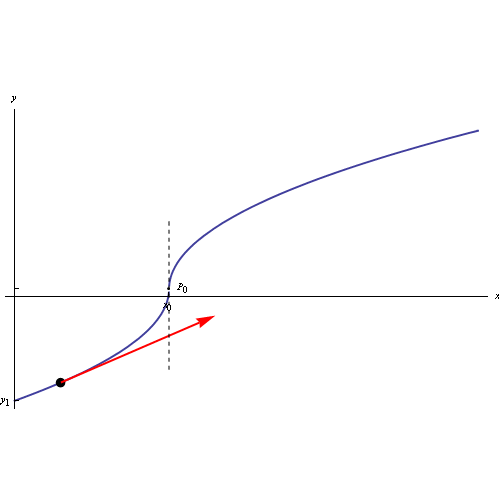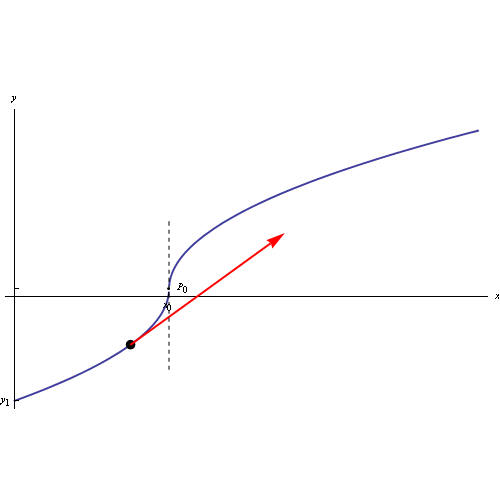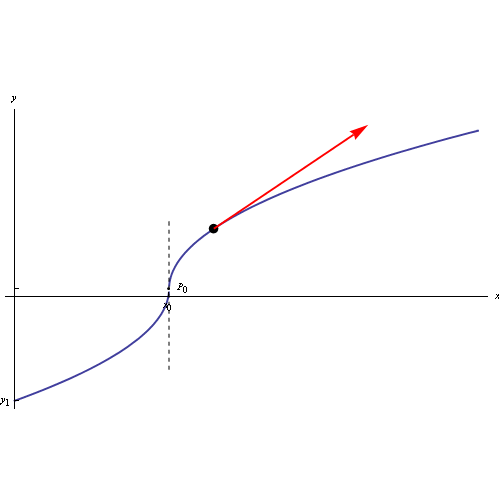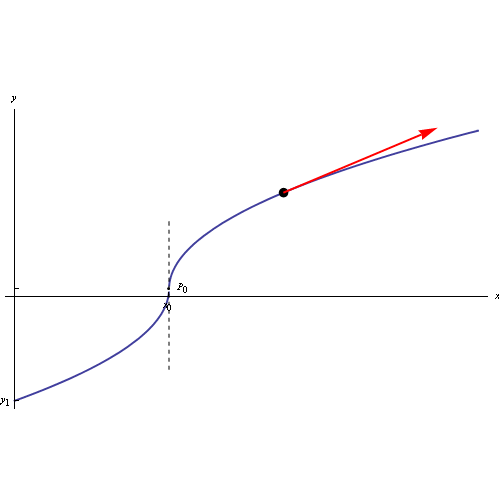
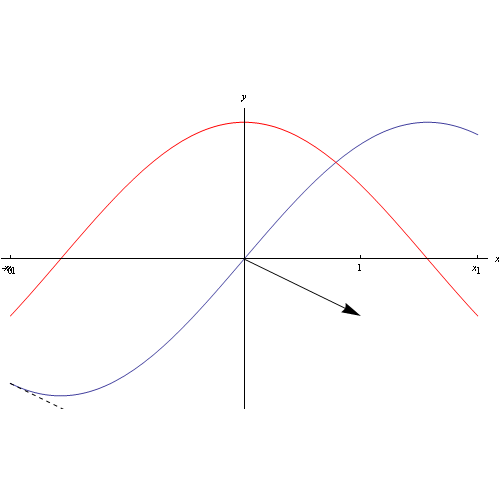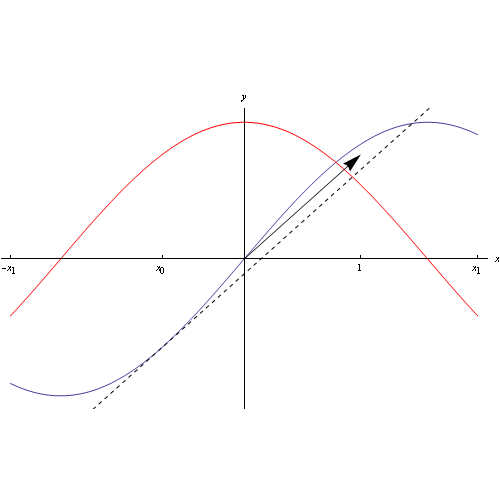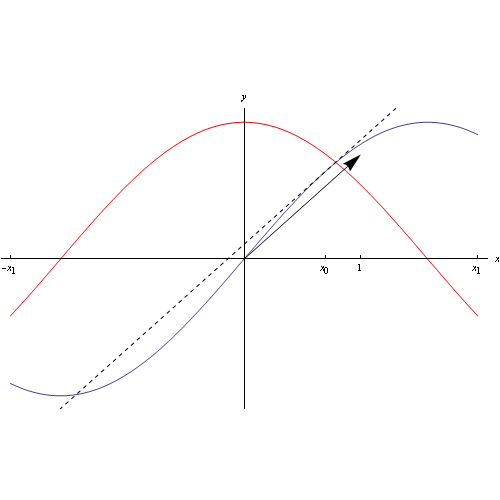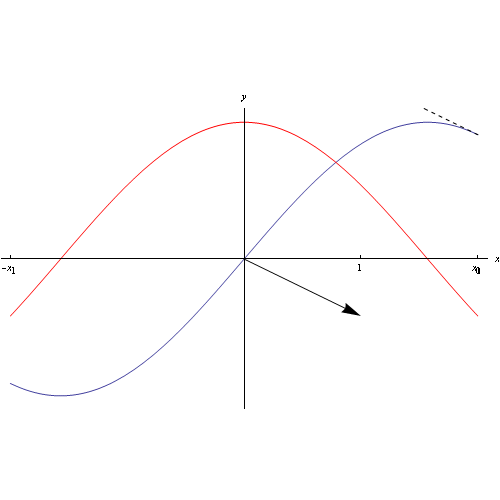
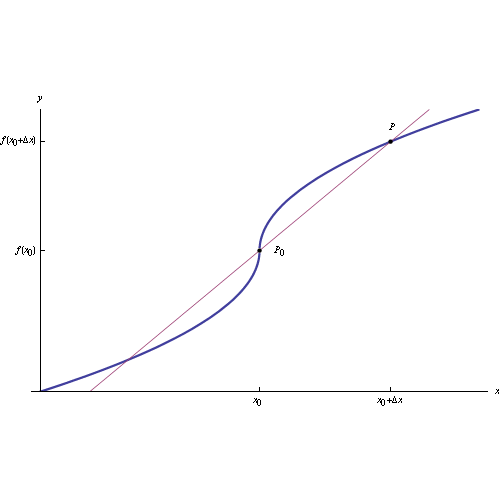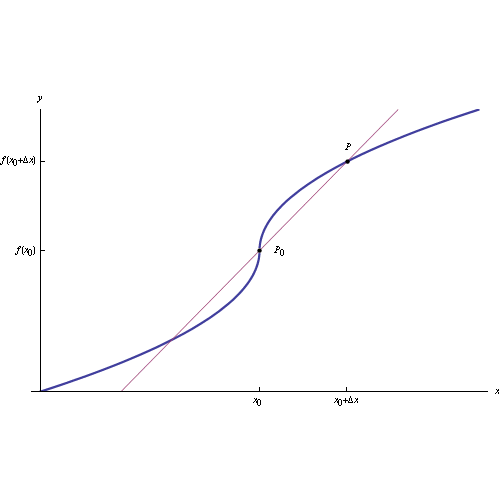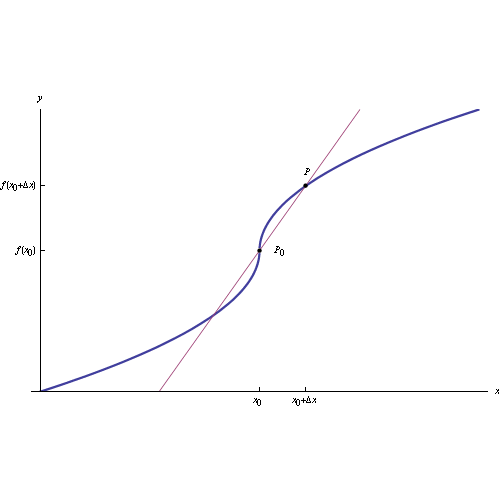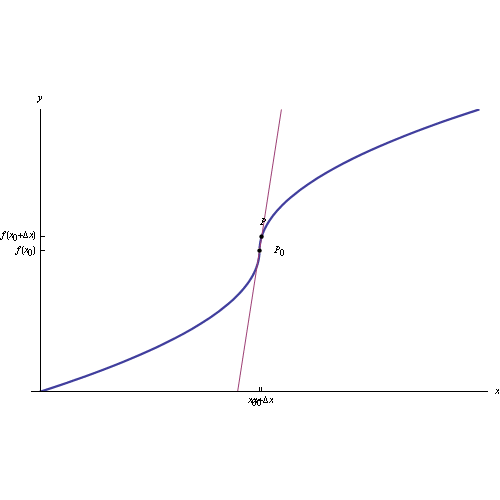
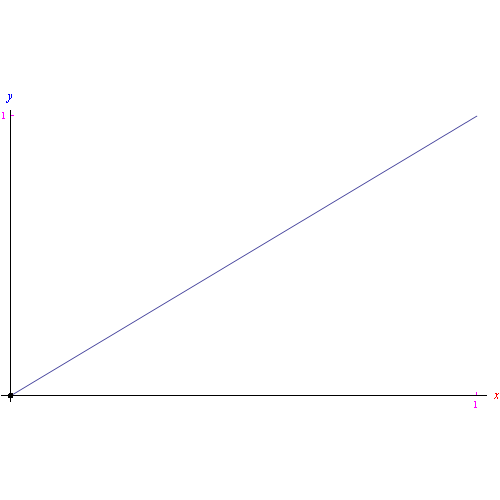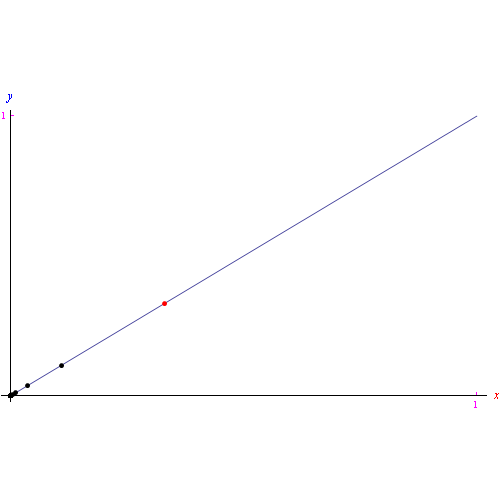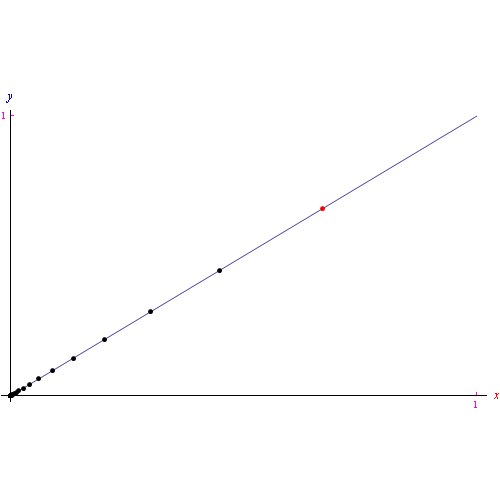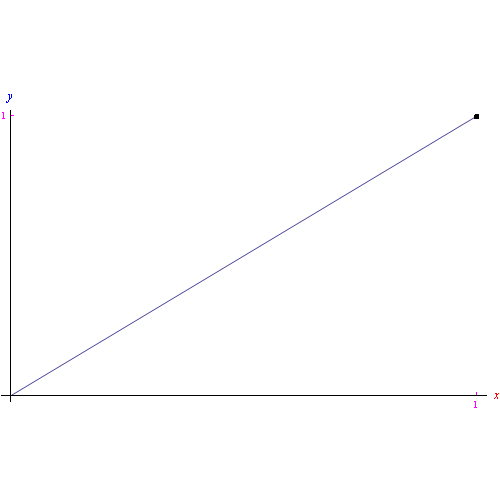
Da un punto di vista cinematico una curva regolare è una traiettoria dello spazio fisico R³ percorsa in tutti i modi possibili (i.e. con tutte le velocità possibili). Infatti, comunque prendiamo due rappresentazioni equivalentix(t) e x*(t) di una curva regolare Γ, si ha:
definiscono le velocità vettoriali di due punti materiali P1 e P2 che descrivono la stessa traiettoria Γ con leggi orarie diverse. Il punto P1:
mentre le coordinate cartesiane x,y,z del punto P2 seguono le leggi orarie:
Eseguiamo il cambio di variabile t->τ, mediante la funzione t=g(τ) definita in un intervallo Y di R. Definizione
La funzione g(τ) definisce una riparametrizzazione della rappresentazione parametrica assegnata.
Quindi scriviamo
dove
Definizione Una riparametrizzazione t=(τ) è una sostituzione di parametro ammissibile se:
dove l'apice denota l'operazione di derivazione nella notazione di Lagrange:
Lemma Una sostituzione di parametro ammissibile è invertibile.
Dimostrazione
Se g(τ) è una qualunque sostituzione di parametro ammissibile definita nell'intervallo Y, si ha:
Inoltre, la funzione g(τ) è continua in Y (per definizione). Quindi per un noto teorema di Analisi segue l'asserto. c.d.d. (altro…)
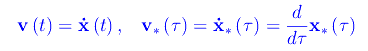


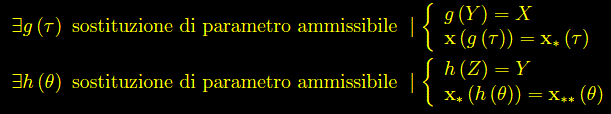
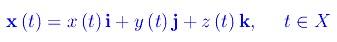
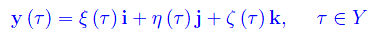

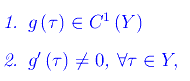



 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
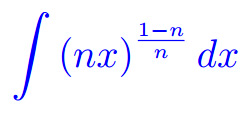 Eserciziario sugli integrali
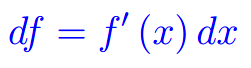 Differenziabilità
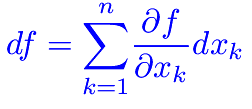 Differenziabilità (2)
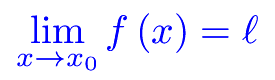 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
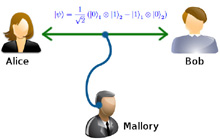 Entanglement Quantistico