[¯|¯] Funzioni vettoriali di una variabile vettoriale
Febbraio 4th, 2020 | by Marcello Colozzo |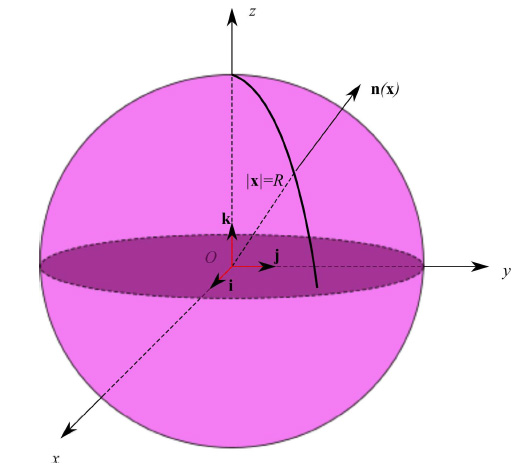
Nelle lezioni precedenti abbiamo introdotto la nozione di rappresentazione parametrica (avente per base un assegnato aperto U di R²) di una superficie S, per poi osservare che quest'ultima è l'immagine di un'applicazione che associa univocamente ad ogni elemento di U, un elemento di S. Ne consegue che la nozione di rappresentazione parametrica "parla" il linguaggio delle funzioni (naturalmente intese come legge di corrispondenza tra due insiemi).
Nello specifico, gli elementi di U sono vettori di un assegnato sottospazio vettoriale dello spazio euclideo bidimensionale (R²) , mentre una qualunque superficie S è un sottoinsieme dello spazio euclideo tridimensionale R³, ma non un suo sottospazio vettoriale. Vediamo, dunque, che nella definizione di rappresentazione parametrica di una superficie, sono coinvolti gli spazi vettoriali (euclidei) R² e R³. Ne consegue che la predetta rappresentazione parametrica altro non è che una legge di corrispondenza tra tali spazi vettoriali. È preferibile comunque, riferirsi a spazi vettoriali (finito-dimensionali) su un qualunque campo K.
Incidentalmente, sussiste la seguente definizione:
Definizione
Siano E e F due spazi vettoriali (finito-dimensionali) su uno stesso campo K. Un'applicazione (o funzione vettoriale) di E in F, è una legge di corrispondenza simboleggiata da:
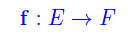
che associa univocamente a ogni vettore x di E, un vettore y di F. Quindi:
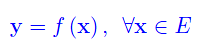
Abbiamo detto che E,F sono finito-dimensionali. Cioè
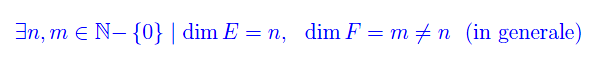
Siano
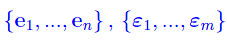
due basi di E e F rispettivamente. Segue
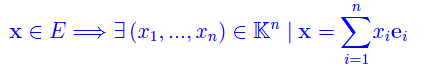
Cioè la n-pla di scalari
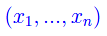
definisce le componenti di x nella predetta base. Allo stesso modo:
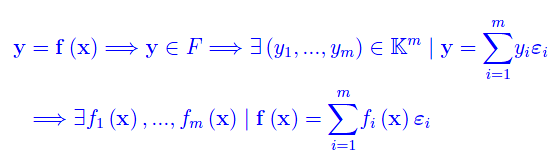
Definizione
Le m funzioni scalari delle n variabili scalari
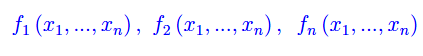
sono le componenti della funzione vettoriale f(x) nelle basi assegnate di E ed F.
Esempio
Nello spazio euclideo R³ consideriamo una sfera S di raggio R e di centro l'origine O di riferimento cartesiano ortogonale (Oxyz), come in fig. 1. Dalla geometria analitica sappiamo che la rappresentazione cartesiana di S è:
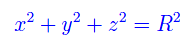
vettorialmente equivalente a

Qui x è il vettore posizione di un generico punto di R³, espanso nella base ortonormale {i,j,k}. Denotando con n il versore di un generico x di S, è facile convincersi che n è il versore della retta normale a S orientata dall'interno verso l'esterno della sfera. Segue
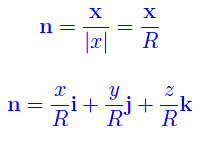
D'altra parte
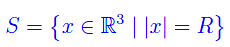
i.e. è un sottoinsieme (ma non un sottospazio vettoriale) di R³. Quindi n(x) è una funzione vettoriale della variabile vettoriale x, e

Tags: Funzioni vettoriali di una variabile vettoriale, Geometria differenziale, rappresentazione parametrica, superficie
Articoli correlati

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
 Differenziabilità (2)
 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico