Forze centripete e centrifughe
Giugno 9th, 2020 | by Marcello Colozzo |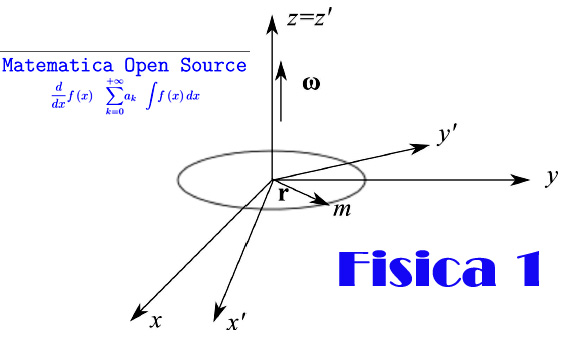
Nel piano coordinato xy di un sistema di riferimento inerziale K(Oxyz), una pallina di massa m è vincolata a muoversi lungo una circonferenza di centro l'origine O e raggio r (il vincolo è realizzato da un filo inestensibile e di massa nulla), come illustrato in figura:

Trascuriamo l'attrito e supponiamo che il moto sia circolare uniforme. Dalla cinematica del punto materiale sappiamo che l'accelerazione della pallina è puramente normale (o centripeta):

dove v è la velocità scalare (costante) e n è il versore della normale alla traiettoria:

avendo introdotto il vettore posizione r nel piano coordinato in cui si svolge il moto (fig. 1). Introducendo la velocità angolare

si ha

Cioè

Per il secondo principio della dinamica, la pallina è soggetta a una forza

che chiamiamo forza centripeta. Consideriamo ora un secondo sistema di riferimento K'(Ox'y'z') solidale alla pallina. Più precisamente, nell'istante iniziale t=0 (pallina ferma) è K sovrapposto a K', mentre a t > 0 K' ruota attorno all'asse z di K con velocità angolare ω. È chiaro che K' non è un sistema inerziale in quanto non compie un moto di traslazione uniforme (rispetto a K). Dal momento che K' ruota con velocità angolare ω, un qualunque osservatore Ω fermo in K, vedrà la pallina occupare sempre la stessa posizione. Ne consegue (in virtù del secondo principio della dinamica) che per Ω è F=0, essendo F il risultante delle forze applicate alla pallina. Immaginiamo ora la seguente configurazione sperimentale: a un istante t1 > 0 l'osservatore Ω taglia il filo che realizza il vincolo. A t > t1, Ω vedrà la pallina compiere un moto rettilineo uniformemente accelerato nella direzione del filo e verso l'esterno della circonferenza di centro l'origine e raggio r (lunghezza del filo). Come potrebbe Ω calcolare la forza agente responsabile del moto accelerato della pallina? Il metodo più veloce consiste nel determinare la forza uguale e contraria applicata alla pallina nell'istante t1 affinché la pallina medesima resti in quiete. Ω scopririà allora, che tale forza opposta è proprio la forza centripeta stabilita dall'osservatore inerziale:

Ne consegue che la forza incognita è

e si chiama forza centrifuga. Si tratta di una forza fittizia (cioè non reale) la cui introduzione è necessaria per l'applicazione del secondo principio della dinamica. Detto in altro modo, la predetta forza fittizia tiene conto della dinamica rotazionale del sistema di riferimento K' che Ω mai potrebbe rilevare in quanto solidale a K'.
Notiamo infine che si perviene allo stesso risultato applicando il principio dei moti relativi:

dove aa e ar sono rispettivamente l'accelerazione assoluta e relativa della pallina, mentre

è l'accelerazione di Coriolis. L'accelerazione del moto di trascinamento di K' rispetto a K è

essendo

che è l'unico termine che sopravvive, mentre i rimanenti sono nulli in quanto la pallina è in quiete relativa.
Tags: forza centrifuga, forza centripeta, sistema di riferimento non inerziale
Articoli correlati

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
 Differenziabilità (2)
 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico