[¯|¯] Composizione di rotazioni nello spazio euclideo
Dicembre 16th, 2016 | by Marcello Colozzo |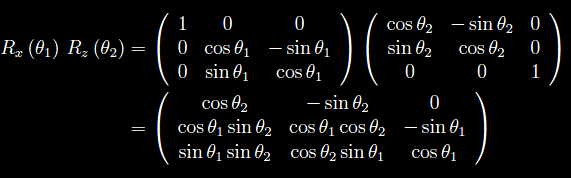
Supponiamo di ruotare un vettore ξ=(x,y,z) di R³ attorno all'asse x di un angolo θ1. Il vettore risultante viene poi ruotato attorno all'asse z di un angolo &theta1. La prima rotazione è realizzata da
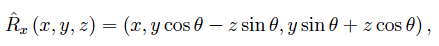
mentre la seconda rotazione
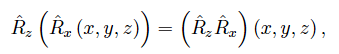
avendo applicato la definizione di prodotto di endomorfismi. Se invertiamo l'ordine delle rotazioni, si avrà:
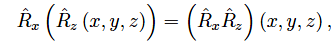
Chiediamoci: il risultato della composizione delle predette rotazioni è indipendente dall'ordine in cui esse sono eseguite? Per rispondere a questa domanda osserviamo innanzitutto che tale ordine è indipendente se e solo se:

Cioè se e solo se

Per formalizzare il risultato precedente è conveniente la seguente definizione valida per un qualunque spazio vettoriale E:
Comunque prendiamo due endomorfismi A e B di uno spazio vettoriale E, si dice commutatore di A e B, l'endomorfismo:

Continua in pdf
Tags: endomorfismi, matrice di rotazione, omomorfismi, rotazioni, singolari
Articoli correlati

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
 Differenziabilità (2)
 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico