Per quanto precede, il moto accelerato del pendolo semplice è dovuto alla componente tangenziale della forza peso (l'accelerazione centripeta è fornita dall reazione vincolare ridotta della componente normale della forza peso). Una variante del pendolo semplice è il pendolo obliquo, in cui il moto oscillatorio avviene in un piano non verticale. Più precisamente, tale sistema è costituito da un punto materiale vincolato a muoversi senza attrito, lungo un arco di circonferenza γ giacente su un piano formante un angolo α con la verticale (fig. 1).
In una generica posizione Q (su γ), consideriamo il piano perpendicolare al piano del moto, passante per Q e parallelo alla retta r. In tale piano la forza peso P si scompone in due vettori componenti:
dove P' è contenuto nel piano del moto, mentre P'' è ortogonale a tale piano. Ne consegue che il pendolo obliquo è un pendolo semplice in cui il punto materiale pesa P':
Naturalmente, possiamo integrare l'equazione differenziale del moto del pendolo semplice con una condizione iniziale che prevede una velocità iniziale non nulla. Ad esempio
che nel sistema di ascisse curvilinee assegnato, ci dice che il pendolo non è inizialmente lasciato libero, ma "spinto" verso l'alto (lungo la traiettoria). Superato un certo valore, il pendolo sembra allontanarsi definitivamente dal punto iniziale, come può essere visto integrando numericamente l'equazione differenziale. Più precisamente, assegnato un pendolo di lunghezza unitaria (l=1m), con condizioni iniziali:
otteniamo il diagramma orario riportato in figura:
nvestighiamo su questo comportamento, plottando la velocità scalare in funzione del tempo nel grafico di figura:
da cui vediamo che è sempre positiva. Ciò implica l'assenza di istanti di arresto con inversione del moto. In realtà, l'equazione differenziale del moto non tiene conto dell'effettiva configurazione del vincolo (il punto materiale non può percorrere l'intera circonferenza), per cui superato un certo valore della velocità iniziale, il punto riesce a percorrere l'intera circonferenza un numero infinito di volte (per t→+∞).
È interessante studiare il comportamento del sistema nel cosiddetto piano delle fasi, ovvero un piano cartesiano dove in ascisse riportiamo la grandezza s e in ordinate la derivata prima, i.e. la velocità scalare. Otteniamo il grafico (traiettoria di fase) riportato in fig.
Infine, facendo variare parametricamente la velocità scalare iniziale, otteniamo la famiglia di traiettorie di fase riportate in fig.





 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
 Differenziabilità (2)
 Esercizi sui limiti
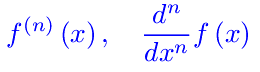 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico