In una lezione precedente abbiamo visto che per modificare lo stato di moto di un corpo è necessario applicare una forza. Più precisamente, se m è la massa inerziale del corpo e se quest'ultimo è inizialmente in quiete, affinché venga conferita un'accelerazione a al corpo, dobbiamo applicare una forza F=ma.
Una importante grandezza fisica correlata al concetto di forza, è il cosiddetto lavoro. Per definire questo nuovo ente fisico, consideriamo il caso particolare di un punto materiale che sotto l'azione di una forza costante F subisce uno spostamento rettilineo in una direzione formante un angolo θ con la retta d'azione di F come in figura
Se s è il vettore spostamento, per definizione lo scalare
è il lavoro compiuto dalla forza F. Cioè
Ne segue
Alternativamente, utilizzando l'espressione cartesiana dei singoli vettori (rispetto a una assegnata terna di assi Oxyz) si ha con ovvio significato dei simboli:
Consideriamo due sistemi di riferimento inerziali K0(Oxyz) e K(Oξ,η,ζ). Se K0 è quello che riteniamo fisso, K si muove rispetto a K0 di moto traslatorio uniforme. Senza perdita di generalità supponiamo che nell'istante t=0 (per entrambi gli orologi di K0 e K), i predetti sistemi di riferimento siano coincidenti, e che K trasli nella direzione dell'asse x di K0. Al tempo t > 0 la posizione reciproca di K0 e K è illustrata in fig.
Rispetto a K0 l'origine Ω di K si muove di moto rettileneo uniforme con velocità V=(V,0,0). Quindi le equazioni orarie del moto di Ω sono
Le equazioni orarie del medesimo punto rispetto a K, sono
dove τ è il tempo misurato dall'orologio di K. Assumiamo:
Cioè, il tempo matematicamente rappresentato dalla variabile reale t, è indipendente dal moto dell'osservatore. Segue
Nel caso generale i.e. K trasla uniformemente secondo una direzione arbitraria, si ha V=(Vx,Vy,Vz) onde le equazioni precedenti diventano
Abbiamo così ottenuto le trasformazioni galileiane
ovvero le equazioni di trasformazione che connettono i due sistemi di riferimento K0 e K. Invertendo


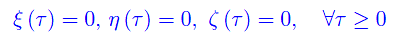

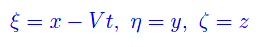

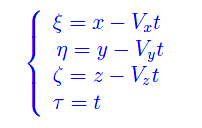


 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
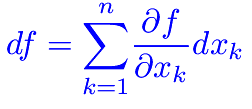 Differenziabilità (2)
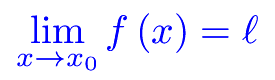 Esercizi sui limiti
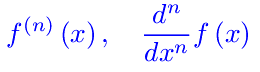 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico