A volte un'equazione differenziale (ordinaria) del primo ordine, non è data in forma normale, bensì in una forma del tipo Xdx+Ydy=0 ove i coefficienti sono funzioni delle variabili x,y sufficientemente regolari (di solito è richiesta l'appartenenza alla classe C^1 su un campo semplicemente connesso di R^2). Questa forma richiama le famigerate forme differenziali lineari e la loro integrabilità. In effetti, se il primo membro è un differenziale esatto, siamo a cavallo e l'equazione si integra facilmente. Altrimenti, dobbiamo determinare un fattore integrante... (altro…)
è lineare se la funzione f(x) è lineare. Nel caso contrario, il sistema è non lineare.
Per un sistema lineare si ha, quindi
dove α,ß sono costanti reali. Se ß=0 il sistema è lineare ed omogeneo. Se α=ß=0 il sistema si dice banale ed ammette infinite soluzioni.
Si osservi che la definizione di linearità si conserva anche nel caso di non-autonomia. Precisamente, un sistema non-autonomo:
è lineare se la funzione f(t,x) è lineare in x. Cioè, il più generale sistema dinamico non-autonomo lineare è:
con α(t),ß(t) funzioni continue [t0,+oo).
Ritorniamo ai sistemi autonomi lineari:
Come è noto, si cerca un fattore integrante:
per cui
Cioè
Integrando primo e secondo membro, otteniamo l'integrale generale:

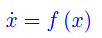
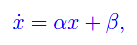
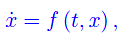
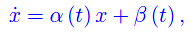
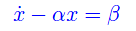
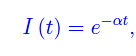
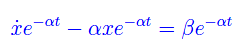
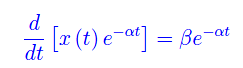
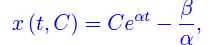

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
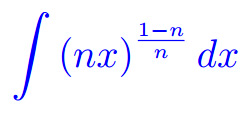 Eserciziario sugli integrali
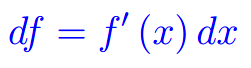 Differenziabilità
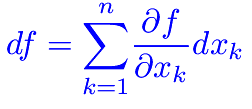 Differenziabilità (2)
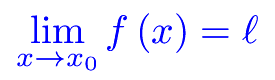 Esercizi sui limiti
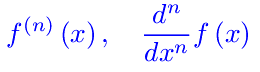 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
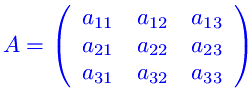 Algebra lineare
 Analisi Matematica 2
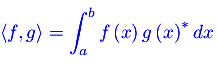 Analisi funzionale
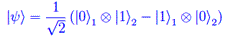 Entanglement quantistico
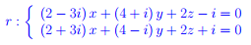 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico