giovedì, Novembre 20th, 2014
[¯|¯] Appunti vari sulla trasformata di Laplace
traformata di Laplace è una trasformata integrale che ad una assegnata funzione reale di variabile reale associa una funzione di variabile complessa.
(altro…)
Posted in Analisi Matematica III | No Comments »
domenica, Settembre 7th, 2014
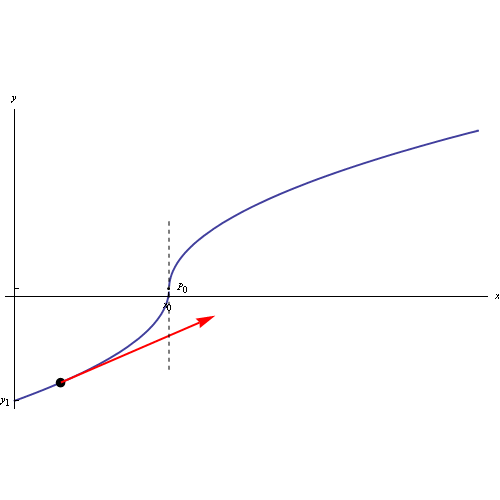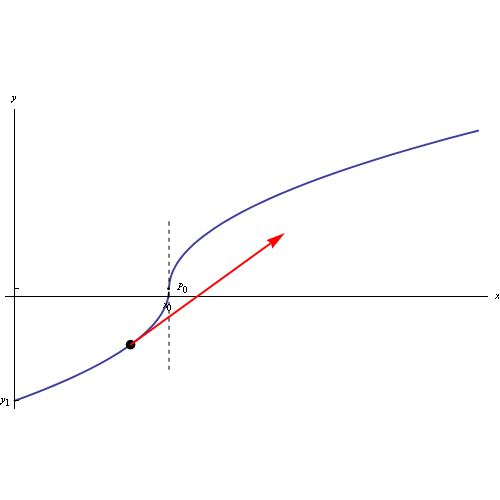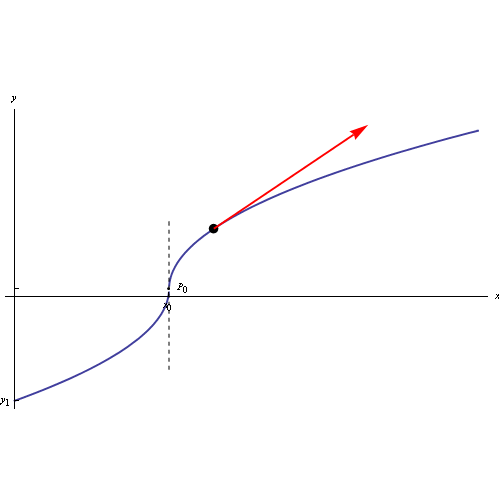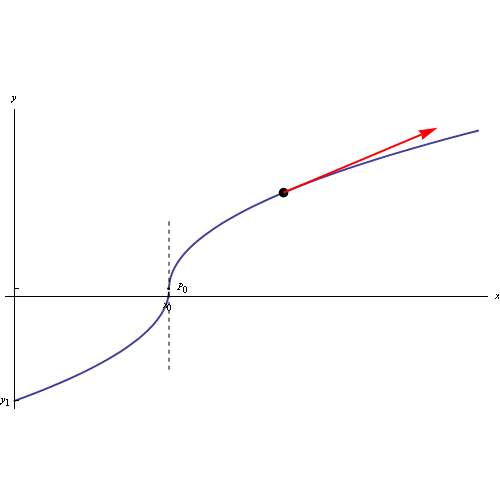
Dal problema di Inseguimento (Pursuit Problem) è possibile ricavare un'equazione differenziale non contenente la velocià del bersaglio. Più precisamente, l'equazione è:
\begin{equation}
y^{\prime\prime}=\frac{y}{1+y^{2}}\left( y^{\prime}\right) ^{2}-\frac{1}{x}y^{\prime},\label{eq: emden}%
\end{equation}
dove  non è la funzione che esprime l'ordinata dell'inseguitore in funzione dell'ascissa (i.e. equazione cartesiana della traiettoria), bensi la derivata prima. Si tratta di una
scelta infelice del simbolo, tuttavia preferiamo denotare con  la funzione incognita in modo da considerare una tipica equazione differenziale del secondo ordine. Le condizioni ai limiti sono:
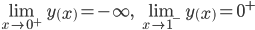
Il Dr. Davide Iannone (fondatore di Progetto Aleph) ha trovato una soluzione esatta dell'equazione proposta. Si tratta, di un integrale particolare, precisamente:

Ed è facile verificare che

soddisfa l'equazione assegnata, nonchè le condizioni ai limiti. A questo punto, possiamo tentare di trovare una classe più generale di soluzioni del tipo:

con

,

polinomi in

di grado

e

rispettivamente:
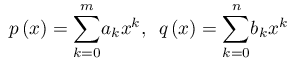
Affinchè siano verificate le condizioni ai limiti deve essere:
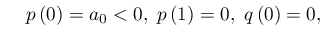
per cui:
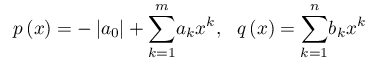 (altro…)
Posted in Analisi Matematica II | No Comments »

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
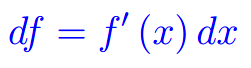 Differenziabilità
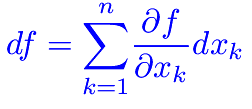 Differenziabilità (2)
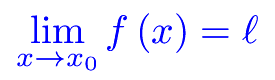 Esercizi sui limiti
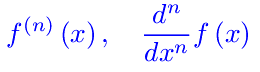 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
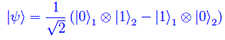 Entanglement quantistico
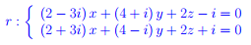 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
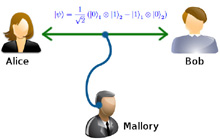 Entanglement Quantistico