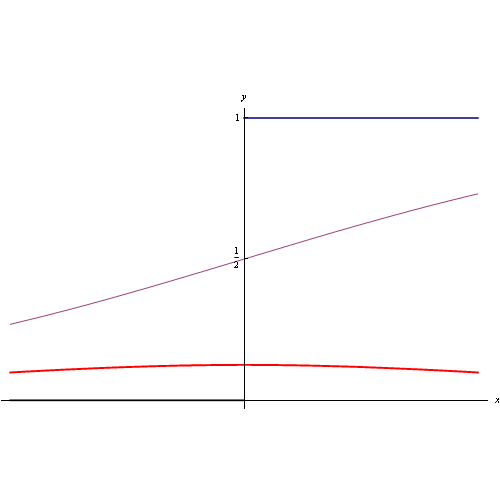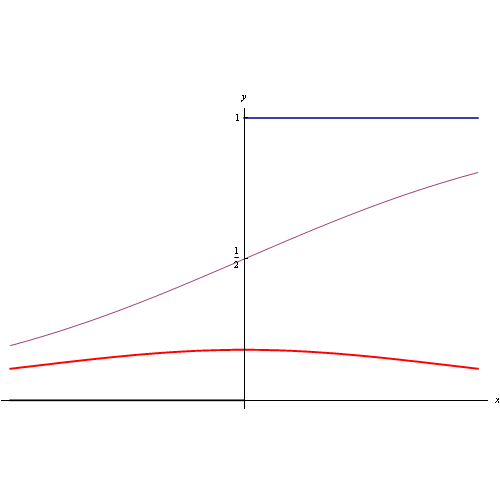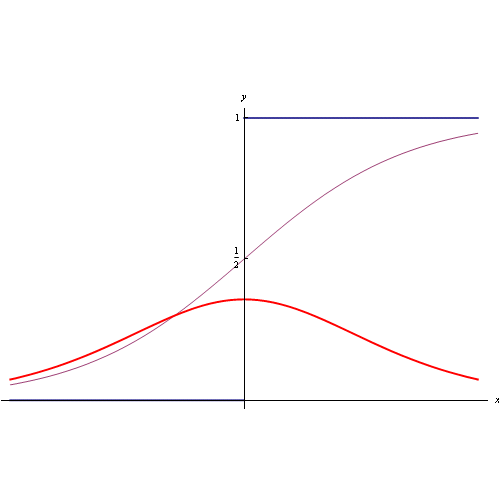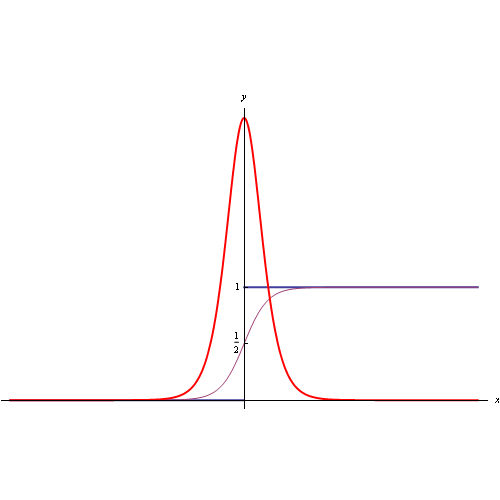
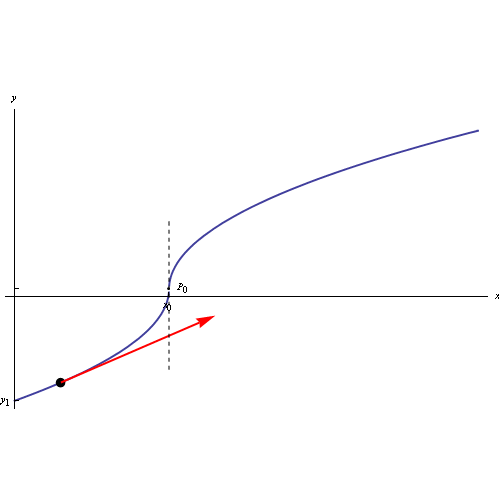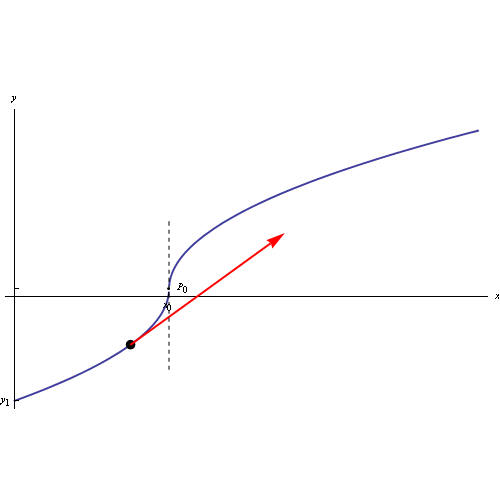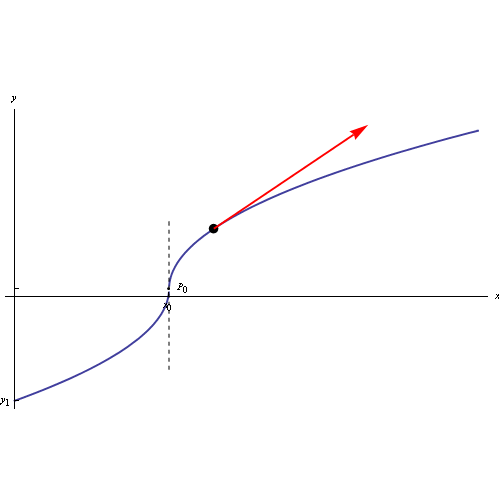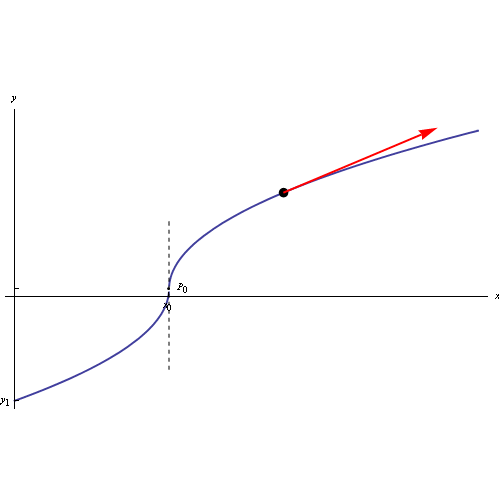
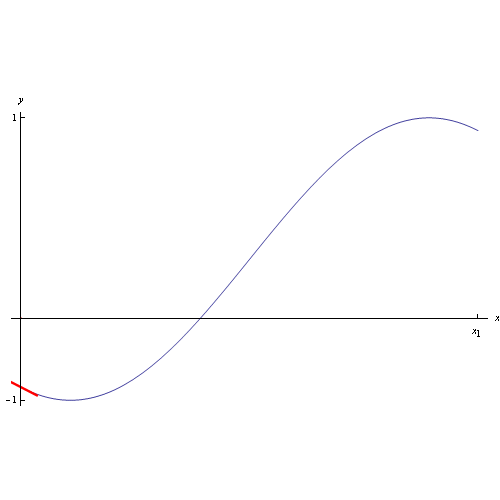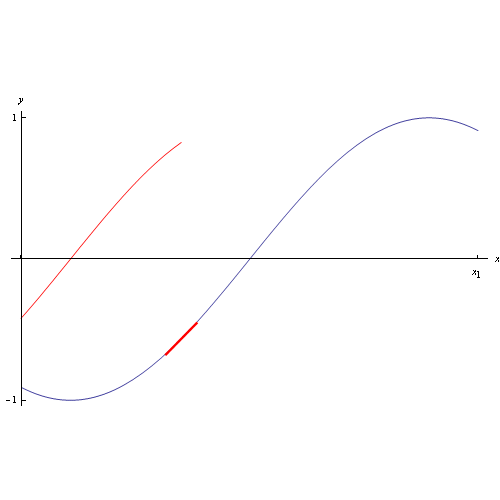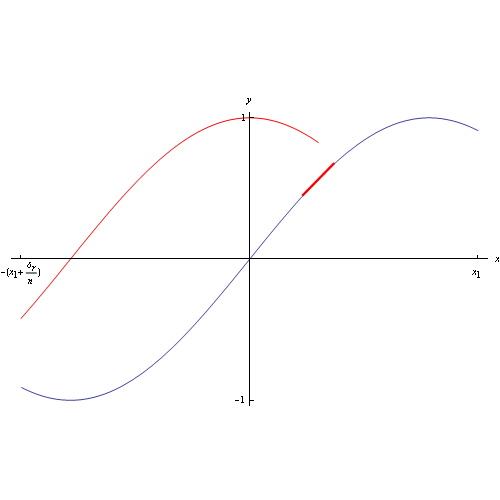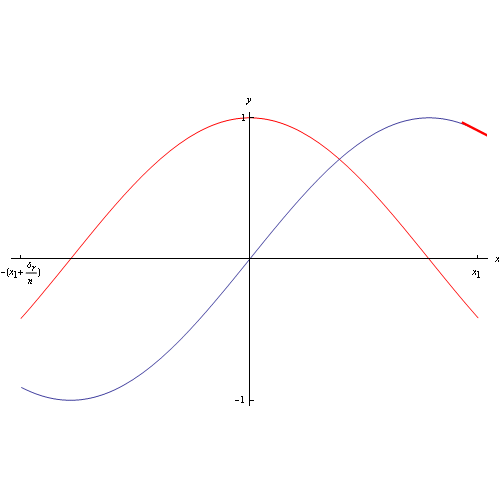
Fig. 1. La curva in rosso è un'usuale cicloide nello spazio euclideo 2-dim. L'altra curva, invece, è una cicloide in uno spazio pseudoeuclideo 2-dim.
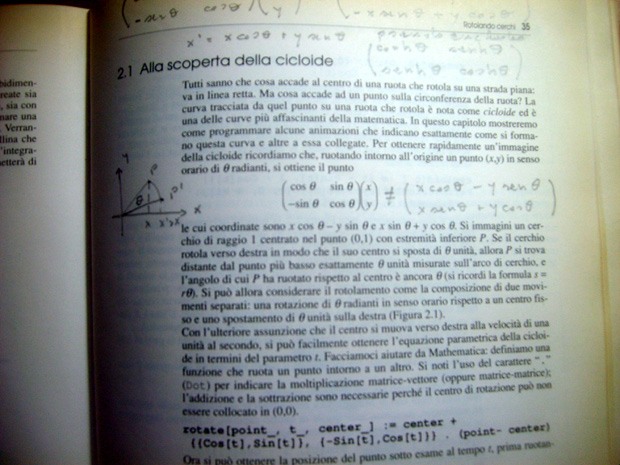
Nel libro Guida a Mathematica sono riportate alcune routine per la generazione di cicloidi, utilizzando il formalismo delle matrici di rotazione. Queste ultime a volte sono fonte di confusione, nel senso che bisogna distinguere le rotazioni attive (in cui un ente geometrico ruota mentre gli assi sono fissi) dalle rotazioni passive (gli assi ruotano e l'ente geometrico è fermo), tant'è che all'inizio del capitolo sulle cicloidi è riportato un errore come mostrato in figura:
Nel file pdf allegato a questo post, abbiamo sviluppato per conto nostro il formalismo adatto per giungere all'equazione della cicloide. (altro…)
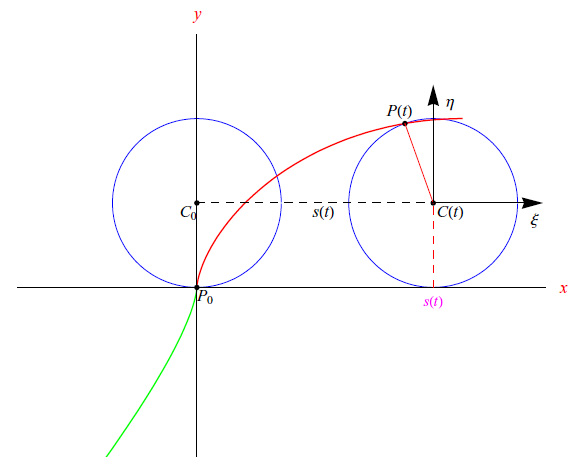
Assegnato un riferimento cartesiano del piano (Oxy), si consideri il cerchio Σ(t), essendo t il tempo, che rotola senza strisciare lungo l'asse x (nel verso positivo). All'istante iniziale t=0 è Σ(0)=Σ0, ove
cosicché la frontiera γ0 di Σ0 è la circonferenza di centro C0(0,R) e raggio R:
Si determini l'equazione della traiettoria del punto P(t)di Σ(t) tale che P(t=0)=P0(0,0), nell'ipotesi in cui il centro di Σ(t) compie un moto rettilineo ed uniforme. Soluzione
Il centro C(t) di Σ(t) i.e. della circonferenza γ(t) quale frontiera di Σ(t) ha coordinate (s(t),R) dove s(t)=v0*t con v0 costante reale positiva, giacché per ipotesi tale punto compie un moto rettilineo ed uniforme.
Dal momento che Σ(t) rotola senza strisciare, si ha che adottando un riferimento curvilineo su γ(t) con origine nel punto (s(t),0), l'ascissa curvilinea di P(t) è data proprio da s(t), cioè dalla distanza percorsa dal predetto punto al tempo t. Il corrispondente angolo è

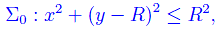
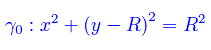
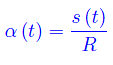

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
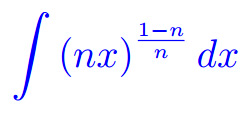 Eserciziario sugli integrali
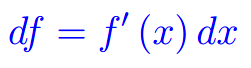 Differenziabilità
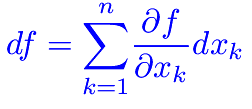 Differenziabilità (2)
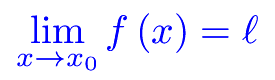 Esercizi sui limiti
 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
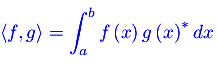 Analisi funzionale
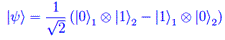 Entanglement quantistico
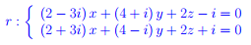 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico