Principio di relatività galileiana
mercoledì, Ottobre 21st, 2020
Consideriamo due sistemi di riferimento inerziali K0(Oxyz) e K(Oξ,η,ζ). Se K0 è quello che riteniamo fisso, K si muove rispetto a K0 di moto traslatorio uniforme. Senza perdita di generalità supponiamo che nell'istante t=0 (per entrambi gli orologi di K0 e K), i predetti sistemi di riferimento siano coincidenti, e che K trasli nella direzione dell'asse x di K0. Al tempo t > 0 la posizione reciproca di K0 e K è illustrata in fig.

Rispetto a K0 l'origine Ω di K si muove di moto rettileneo uniforme con velocità V=(V,0,0). Quindi le equazioni orarie del moto di Ω sono

Le equazioni orarie del medesimo punto rispetto a K, sono
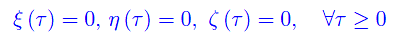
dove τ è il tempo misurato dall'orologio di K. Assumiamo:

Cioè, il tempo matematicamente rappresentato dalla variabile reale t, è indipendente dal moto dell'osservatore. Segue
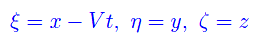
Nel caso generale i.e. K trasla uniformemente secondo una direzione arbitraria, si ha V=(Vx,Vy,Vz) onde le equazioni precedenti diventano

Abbiamo così ottenuto le trasformazioni galileiane
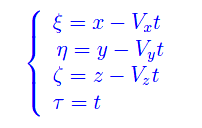
ovvero le equazioni di trasformazione che connettono i due sistemi di riferimento K0 e K. Invertendo

(altro…)

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
 Eserciziario sugli integrali
 Differenziabilità
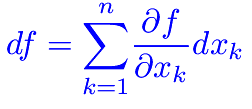 Differenziabilità (2)
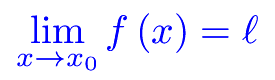 Esercizi sui limiti
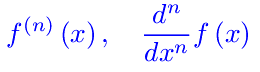 Appunti sulle derivate
 Studio della funzione
 Esercizi sugli integrali indefiniti
 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
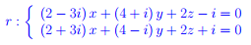 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico