Come visto in un post nel gruppo Interferenze, è la funzione τ(t) il «mago della situazione» ovvero la grandezza che stabilisce l'esito di una missione bellica - intercettazione/inseguimento/abbattimento - di un bersaglio mobile.
A breve esamineremo in dettaglio vari aspetti del problema per poi pubblicarli.
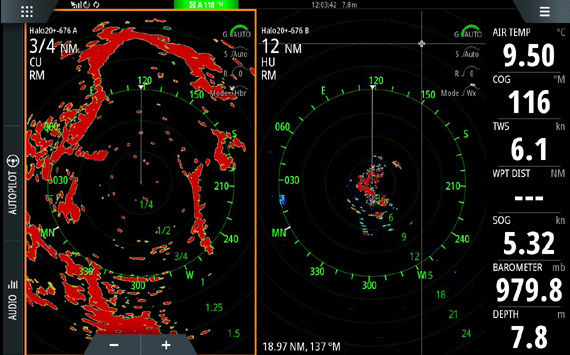
Per ora osserviamo che si apre un nuovo scenario: cinematica RADAR vs cinematica IRST, ove IRST è l'acronimo di InfraRedSearch and Track. Incidentalmente, il bersaglio "vede" l'attaccante tramite RADAR, per quindi dare lo startup tramite calcolatore di bordo, a un radar plotting, prestando attenzione che qui si passa al sistema di riferimento solidale al bersaglio, mentre in cinematica IRST si gioca in un sistema di riferimento solidale alla Terra. Solitamente nel primo si utilizzano coordinate polari nel piano. Con buona pace dei terrapiattisti, non vuol dire "terra piatta", ma semplicemente piano osculatore dell'orbita. (altro…)
Considerazioni sparse e idee varie per il nuovo articolo per AspenCore, su un algoritmo di inseguimento automatico, argomento drammaticamente attuale... Ovviamente qui non verranno pubblicati i particolari del predetto lavoro (per evidenti questioni di copyright).
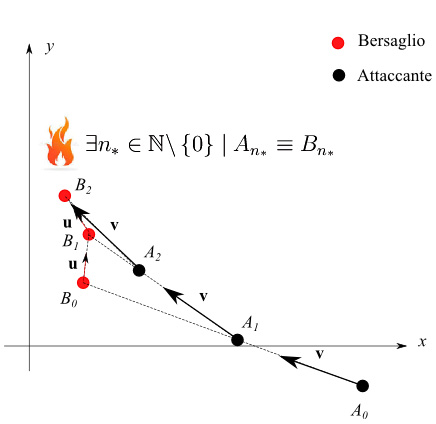
Da un punto di vista astratto, questo problema altro non che la generalizzazione a tre dimensioni del famigerato paradosso di Zenone. Infatti, quest'ultimo compone un sistema a un solo grado di liberta: l'ascissa di singola particella (Achille, Tartaruga). Ed è chiaro che Achille raggiungerà la Tartaruga in un tempo finito, con buona pace degli antichi greci.
Aggiungendo due gradi di libertà, ossia considerando il moto nello spazio tridimensionale, il problema si complica di molto. Senza perdita di generalità, mettiamoci in due dimensioni quindi, in un piano cartesiano. Questa configurazione ci ricorda la famosa "tartaruga" del linguaggio di programmazione LOGO e che può essere facilmente implementata nell'ambiente di calcolo Mathematica. (altro…)

 Congettura di Riemann
 Trasformata discreta di Fourier
 Trasformata di Fourier nel senso delle distribuzioni
 Trasformata di Fourier
 Infinitesimi ed infiniti
 Limiti notevoli
 Punti di discontinuità
 Misura di Peano Jordan
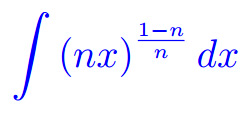 Eserciziario sugli integrali
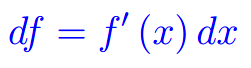 Differenziabilità
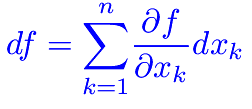 Differenziabilità (2)
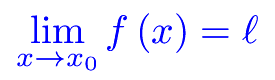 Esercizi sui limiti
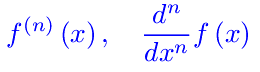 Appunti sulle derivate
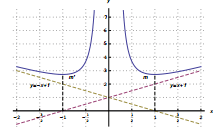 Studio della funzione
 Esercizi sugli integrali indefiniti
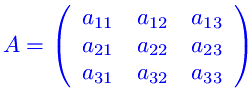 Algebra lineare
 Analisi Matematica 2
 Analisi funzionale
 Entanglement quantistico
 Spazio complesso
 Biliardo di Novikov
 Intro alla Meccanica quantistica
 Entanglement Quantistico